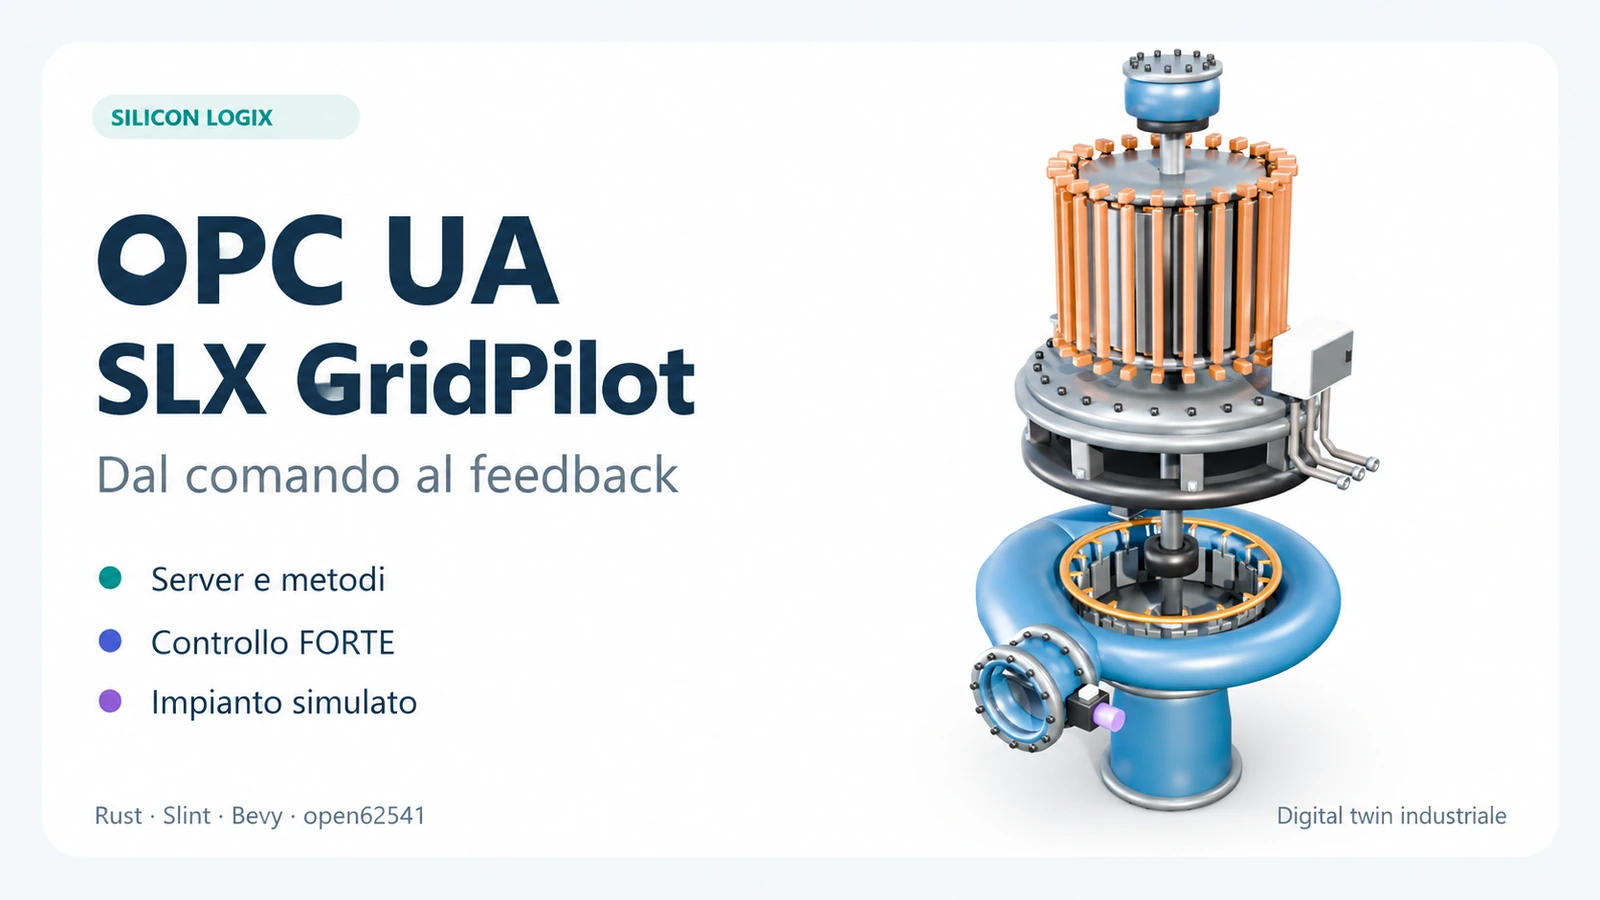
OPC UA diventa più comprensibile quando a un comando segue una risposta osservabile. Una richiesta di potenza, l'apertura di una valvola, la rotazione di una macchina e un allarme permettono di collegare il protocollo al comportamento di un processo. Con SLX GridPilot, Silicon LogiX propone un'applicazione desktop per esplorare questo percorso: dai nodi di un server OPC UA al controllo di due unità idroelettriche reversibili e alla loro rappresentazione 3D.
Il punto di partenza è preciso: la comunicazione OPC UA e il runtime di controllo sono reali; l'impianto è simulato. Sul computer vengono eseguiti client, tre server indipendenti e il runtime Eclipse 4diac FORTE. Acqua, macchine rotanti, potenza elettrica e guasti delle apparecchiature appartengono al modello numerico. È un laboratorio software per chi si avvicina all'automazione e per chi vuole valutare interfacce, modelli informativi e diagnostica senza collegare un impianto fisico.
Che cos'è OPC UA e perché è utile nell'automazione industriale
OPC Unified Architecture è un'architettura di interoperabilità indipendente dalla piattaforma. Nel modello client-server, un server espone informazioni e servizi che un client può esplorare e utilizzare: variabili, oggetti, metodi ed eventi. Il valore per l'automazione è poter comunicare anche il significato dei dati, attraverso tipi e relazioni, invece di affidarsi soltanto a una lista di valori numerici.
Per esempio, la velocità di un'unità può essere presentata insieme al tipo di dato, all'unità di misura, alla qualità e al timestamp. Un client può navigare il modello, leggere una misura, richiamare un metodo e ricevere notifiche. GridPilot applica queste operazioni a un caso visibile: due gruppi reversibili, identificati come U1 e U2, che generano energia o trasferiscono acqua verso il bacino superiore in modalità pompaggio.
Un digital twin dimostrativo costruito intorno a OPC UA
La schermata iniziale OPC UA Studio mostra i server collegati, gli elementi monitorati e le notifiche ricevute nelle sessioni correnti. Una mappa del percorso operativo distingue client, server, controllo FORTE, impianto simulato e ritorno delle informazioni. Questi indicatori aiutano a capire quale parte del sistema sta lavorando e da dove arrivano i dati visualizzati.
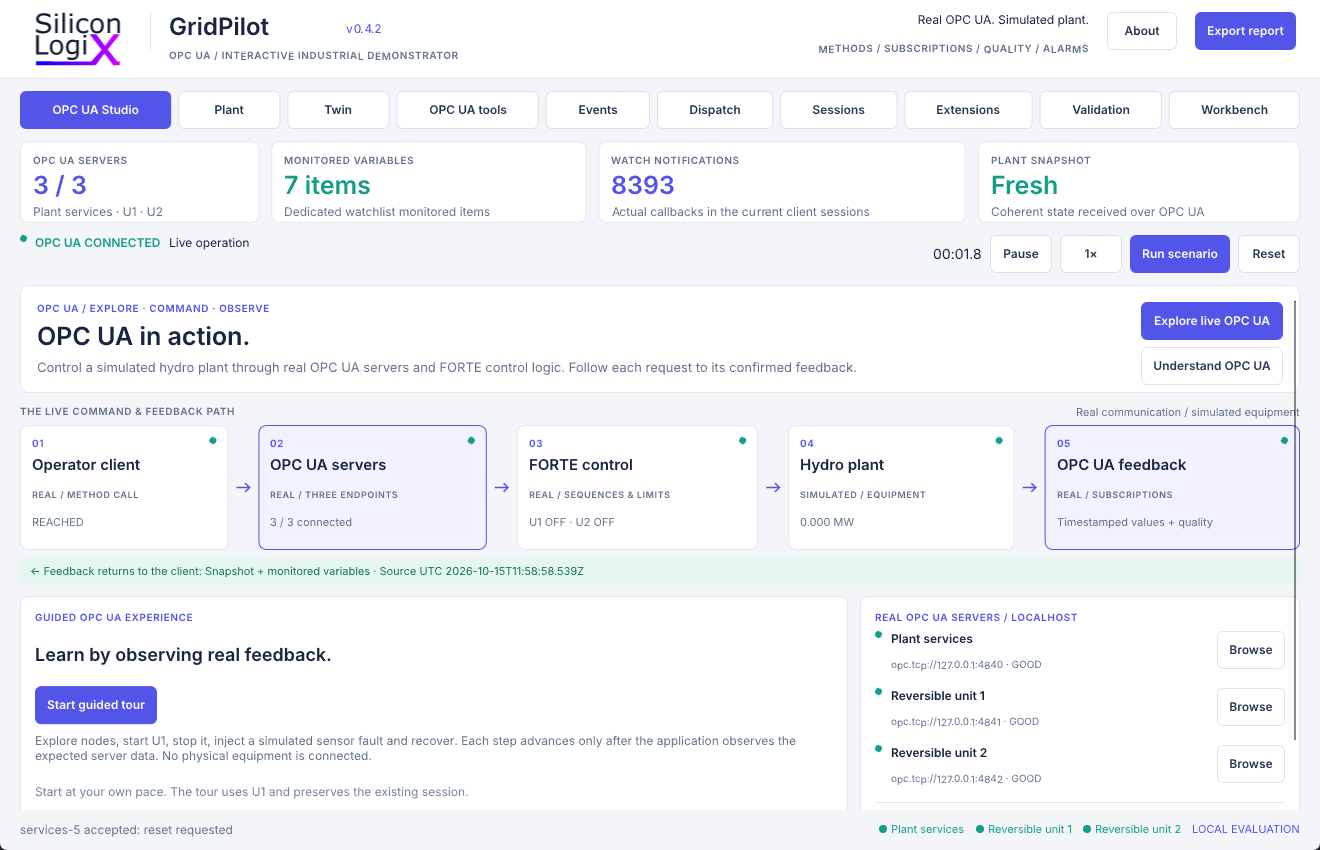
I tre endpoint locali rappresentano i servizi d'impianto e le due unità: opc.tcp://127.0.0.1:4840, opc.tcp://127.0.0.1:4841 e opc.tcp://127.0.0.1:4842. Anche un client OPC UA esterno può esplorare lo stesso modello e richiamarne i metodi. La scena 3D riceve lo stato attraverso OPC UA, come gli indicatori dell'interfaccia: la selezione di U1 o U2 evidenzia il gruppo corrispondente e permette di raggiungerlo nella vista dell'impianto.
Dal comando al feedback: che cosa succede davvero
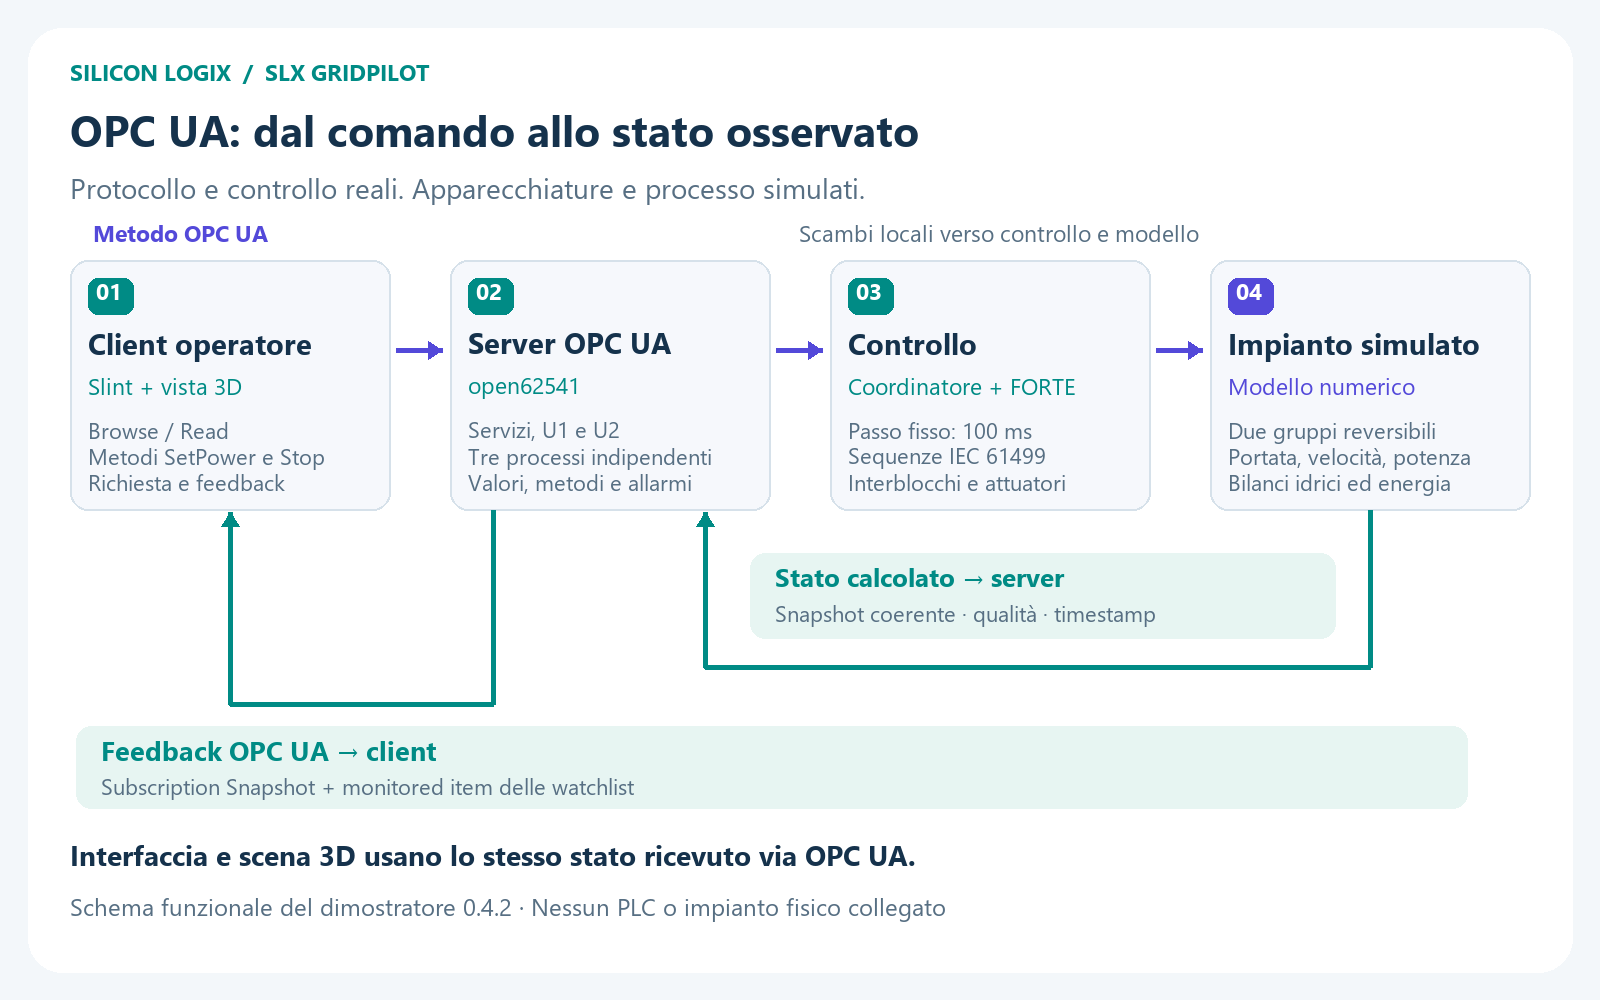
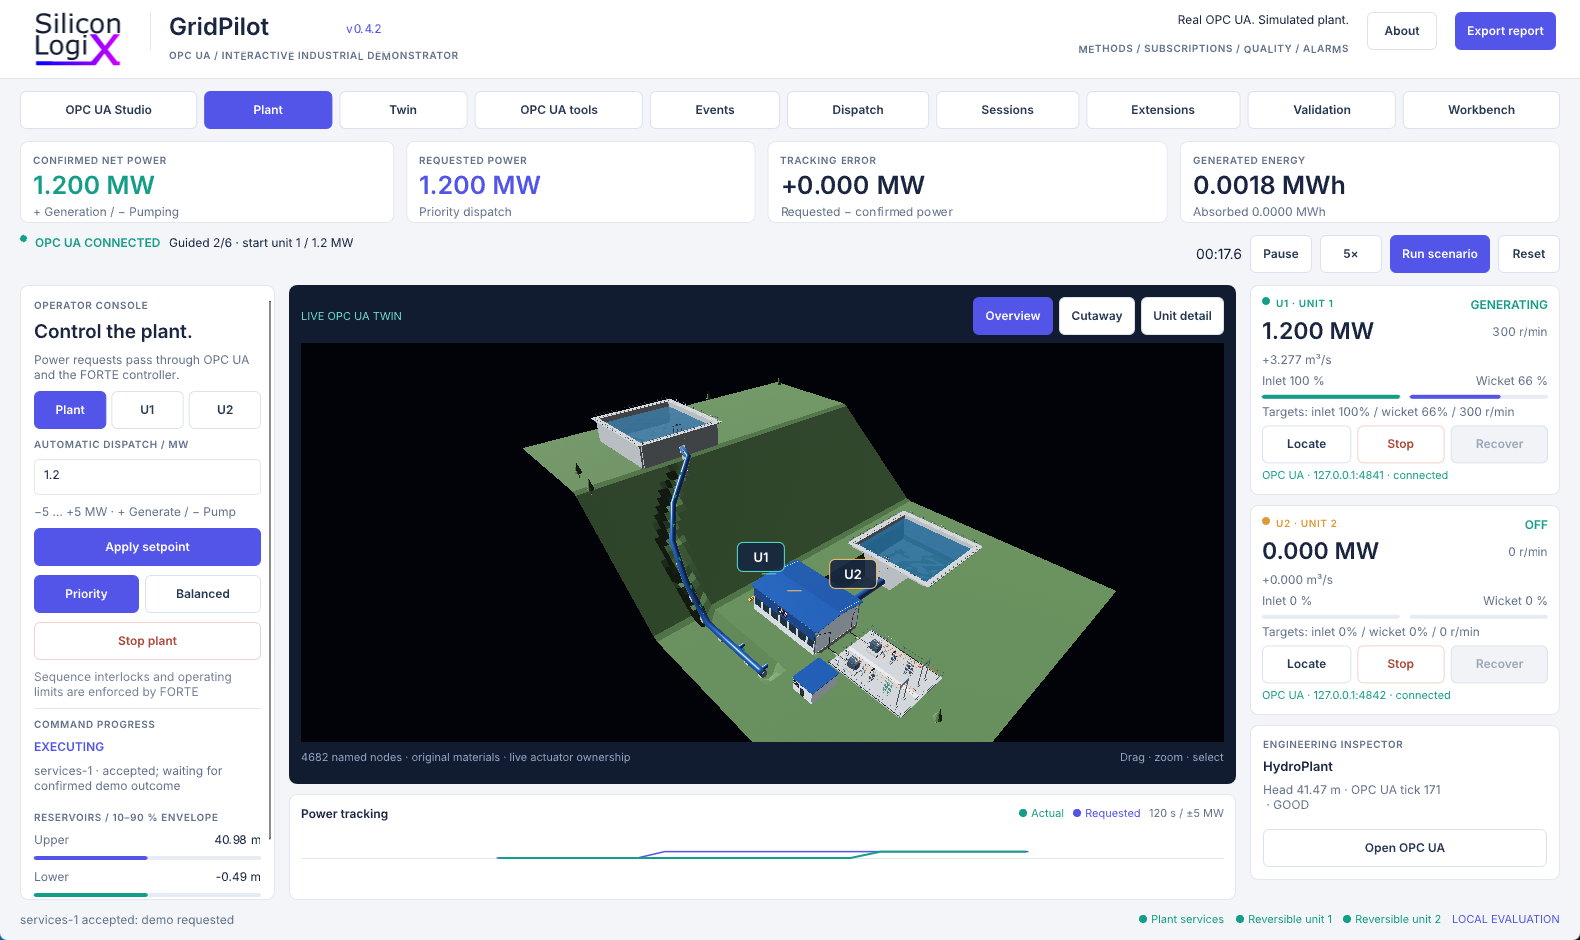
Richiedere potenza non significa averla già ottenuta. Chiamando SetPower(1.2) sull'endpoint di U1, il client richiede 1,2 MW in generazione. La risposta iniziale del metodo conferma che la richiesta è stata accodata. Il campo LastCommand permette poi di verificarne l'accettazione o il rifiuto; potenza, stato e posizioni degli attuatori mostrano l'esito osservato. La disponibilità idraulica e gli interblocchi possono limitare il risultato anche quando il comando è accettato.
Il coordinatore presenta la richiesta alla logica FORTE, che gestisce sequenze e limiti operativi. Il modello numerico evolve in base ai riferimenti degli attuatori; il nuovo stato viene pubblicato nei server e torna al client attraverso le sottoscrizioni. L'interfaccia distingue quindi richiesta ricevuta, comando accettato e comportamento raggiunto. Lo stesso principio vale per Stop(): la conferma dell'arresto richiede riscontri come velocità nulla e organi di regolazione chiusi.
Esplorare nodi, tipi e modello informativo OPC UA
Il browser integrato esegue operazioni reali di Browse e Read. Consente di cercare un nodo, ispezionarne il tipo, copiare il NodeId e controllare qualità, timestamp e unità ingegneristiche. Le watchlist persistenti permettono di seguire un insieme di variabili, mentre i filtri aiutano a individuare misure con qualità diversa da Good.
Il NodeId identifica il nodo nel contesto di un namespace. In GridPilot il namespace applicativo è urn:siliconlogix:gridpilot:v1: un client deve risolverne l'indice sul server, evitando di assumere che un numero fisso identifichi sempre lo stesso spazio dei nomi. È un dettaglio concreto da comprendere quando si passa da un esempio a un'integrazione tra applicazioni diverse.
L'esportazione NodeSet2 XML, affiancata da JSON e CSV, documenta le istanze esplorate, i tipi e gli argomenti dei metodi. È una descrizione del modello informativo: non costituisce un backup eseguibile del server né una registrazione completa dei suoi eventi.
Subscription, qualità e timestamp: leggere i dati nel loro contesto
Una subscription OPC UA permette al client di ricevere notifiche sui monitored item configurati. L'intervallo di campionamento riguarda l'osservazione del dato; quello di pubblicazione regola l'invio delle notifiche. Una deadband numerica definisce una soglia di variazione. Il server può rivedere gli intervalli richiesti: GridPilot espone questi valori insieme allo stato dei singoli elementi monitorati.
Le watchlist utilizzano una sottoscrizione dedicata. Lo stato d'impianto coerente arriva invece nella variabile Snapshot, così indicatori e scena non devono ricostruire una fotografia del processo accostando letture indipendenti. Il SourceTimestamp è riferito alla pubblicazione UTC del campione; SimTime indica il tempo del processo simulato. Mettere in pausa la simulazione non equivale quindi a fermare l'orologio delle comunicazioni.
Qualità e freschezza hanno una conseguenza visibile: una misura incerta viene segnalata; uno stato che non riceve più aggiornamenti viene indicato come non fresco. Le animazioni della macchina non avanzano oltre l'ultima posa confermata. Il movimento aiuta così a leggere la telemetria disponibile.
Guasti e allarmi OPC UA: riconoscere non significa risolvere
Il dimostratore permette di introdurre guasti ripetibili ad attuatori, sensori, comunicazioni e parte elettrica. Un errore simulato del sensore di velocità rende osservabile anche il cambiamento di qualità sul nodo OPC UA. La perdita di comunicazione di un'unità chiude effettivamente il relativo endpoint, permettendo di esaminare disconnessione, riconnessione e risposta del controllo.
I server espongono condizioni standard OPC UA di tipo OffNormalAlarmType, con severità, messaggio, stato attivo e riconoscimento. L'operatore può eseguire l'acknowledgement e aggiungere un commento. Riconoscere l'allarme non elimina la causa del guasto e non sblocca automaticamente il controllo: la procedura di recupero deve ripristinare le condizioni richieste. La release usa il supporto Alarms & Conditions sperimentale di open62541 1.4.14; non rivendica una certificazione di conformità OPC UA.
Imparare con un percorso guidato e verifiche osservabili
Il tour di OPC UA Studio conduce dall'esplorazione di U1 alla richiesta di potenza, alla conferma dell'arresto e all'introduzione di un guasto del sensore, fino al riconoscimento e al recupero dell'allarme. Ogni passaggio avanza quando viene osservato il feedback atteso. Dati mancanti o non freschi non possono confermare un risultato.
La vista dell'impianto completa l'esperienza con panoramica, sezione e dettaglio delle unità. Rotazione, organi di regolazione, flusso e attività elettrica rendono più immediato collegare una variabile alla macchina interessata. La grafica resta una rappresentazione dello stato ricevuto: il modello numerico e la logica di controllo determinano l'evoluzione del processo.
Le tecnologie: Rust, Slint, Bevy, open62541 e FORTE
L'architettura assegna un ruolo distinto a ciascuna tecnologia. Rust è utilizzato per coordinamento, supervisione e motore numerico. Slint realizza l'interfaccia desktop; Bevy, insieme a wgpu, gestisce la scena 3D e i modelli glTF. Interfaccia e visualizzazione condividono lo stato confermato del processo.
open62541 è lo stack OPC UA in C usato per i server e per l'adattatore client. Eclipse 4diac FORTE è il runtime per applicazioni a blocchi funzionali basate su IEC 61499. In GridPilot esegue il blocco applicativo che governa avviamento, arresto, inversione e gestione dei guasti. Il coordinatore mantiene un passo fisso di 100 ms e collega il controllo al modello numerico; la comunicazione tra supervisore e dispositivi passa da OPC UA.
Il modello idraulico è concentrato e quasi stazionario, con rendimenti costanti, limiti degli attuatori e bilanci di acqua ed energia. È adatto a studiare il comportamento del dimostratore e delle sue interfacce. La progettazione di una centrale richiede modelli e validazioni ulteriori: qui non sono rappresentati, per esempio, colpo d'ariete, cavitazione, transitori di rete o protezioni elettriche qualificate.
Trend, replay e test per confrontare i comportamenti
Il Workbench riunisce diagnostica delle sequenze, storico numerico locale, grafici multivariabile ed esportazione CSV. Comandi e allarmi possono essere letti insieme all'andamento delle misure. Registrazione, replay, pausa e ricerca temporale permettono di riesaminare una sessione, mentre i piani di test definiscono azioni programmate e risultati attesi verificati sui riscontri osservati.
Per chi sviluppa software industriale, queste funzioni offrono una base per discutere requisiti concreti: come rappresentare un dato non affidabile, quando dichiarare concluso un comando, quali informazioni esportare e quali condizioni verificare dopo un'interruzione. Le prove documentate del progetto riguardano il software e il modello dimostrativo; non sostituiscono il collaudo di un impianto reale.
Provare GridPilot e definire un progetto OPC UA su misura
La release 0.4.2 di SLX GridPilot include il pacchetto portabile per Windows x64: scarica lo ZIP Windows, estrai l'intera cartella e avvia SLX GridPilot.exe. Non servono compilatori, installazione di pacchetti, servizi cloud o hardware di campo. È richiesto un driver grafico compatibile con Vulkan. La release include anche i checksum SHA-256 per verificare il download.
Gli endpoint della versione dimostrativa sono limitati al computer locale, con accesso anonimo e SecurityPolicy None. OPC UA prevede meccanismi di sicurezza, ma la configurazione di certificati, identità, ruoli e protezione delle comunicazioni per un ambiente produttivo richiede uno sviluppo e una verifica dedicati. Il pacchetto non include una connessione già configurata a un PLC fisico.
Il repository pubblico raccoglie documentazione operativa, schermate selezionate, informazioni di licenza e controlli di pubblicazione. Lo ZIP Windows contiene i dati necessari al runtime, le licenze delle dipendenze e i relativi sorgenti di terze parti. Le implementazioni applicative di GridPilot sono proprietarie e distribuite in forma compilata; header SDK e sorgenti applicativi sono esclusi dalla distribuzione pubblica. La licenza del progetto consente studio e valutazione aziendale; integrazione produttiva e distribuzione di modifiche richiedono un'autorizzazione scritta. Le licenze delle dipendenze restano distinte.
Per un'applicazione industriale, il passo successivo può essere progettare un modello informativo OPC UA, integrare dispositivi e PLC, realizzare una supervisione dedicata o definire prove di interoperabilità e recupero. Sono estensioni da concordare in un progetto specifico, partendo dai dispositivi effettivi, dai requisiti di sicurezza e dai criteri di accettazione. Per discuterne con Silicon LogiX, contattaci indicando il processo, i dati da esporre e le operazioni che il software dovrà consentire.
Approfondimenti e documentazione ufficiale
Per approfondire i concetti presentati e le tecnologie utilizzate, questi riferimenti rimandano direttamente ai rispettivi progetti e alle specifiche ufficiali:
- OPC UA: introduzione della OPC Foundation e specifiche OPC UA consultabili online.
- Sicurezza e allarmi: OPC UA Part 2: Security Model e OPC UA Part 9: Alarms & Conditions.
- Client e server: documentazione di open62541 1.4.14, la versione utilizzata nel dimostratore.
- Controllo IEC 61499: runtime Eclipse 4diac FORTE.
- Linguaggio: sito ufficiale di Rust.
- Interfaccia desktop: framework Slint.
- Visualizzazione 3D: motore Bevy.