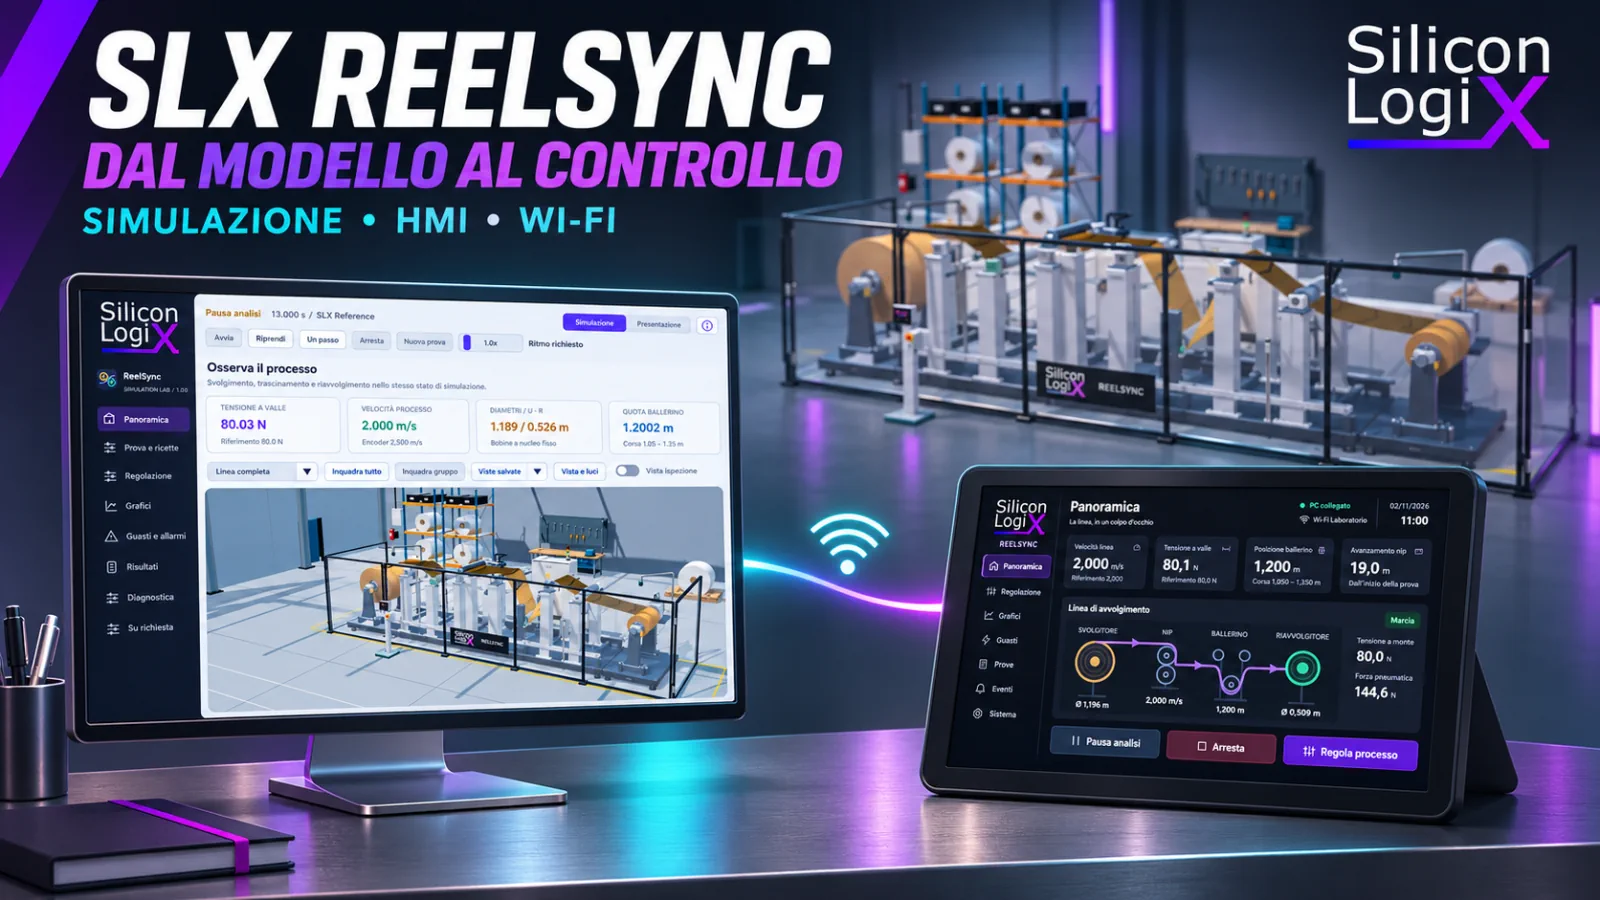
Il controllo della tensione del nastro mette in relazione meccanica, azionamenti, sensori e interfaccia operatore. Durante un avvolgimento il raggio delle bobine cambia, una misura può essere alterata e un comando può arrivare in ritardo. SLX ReelSync offre un banco interamente simulato per osservare queste condizioni in 3D, collegato via Wi-Fi a una dashboard Raspberry Pi con interfaccia LVGL.
Il progetto è descritto nella scheda della dashboard embedded ReelSync. La linea viene calcolata sul PC; il pannello è l’interfaccia operatore e non una seconda simulazione autonoma.
Perché il raggio della bobina cambia il problema di controllo
A parità di velocità lineare, una bobina piccola gira più rapidamente di una grande. La relazione cinematica è v = ω · R: a 2 m/s, un raggio di 0,10 m richiede circa 191 giri/min; a 0,30 m ne bastano circa 64. Un riferimento espresso soltanto in giri/min non mantiene quindi costante l’avanzamento del materiale durante l’intera lavorazione.
Anche la coppia dipende dal raggio. Nel caso statico ideale τ = F · R: 80 N corrispondono a 8 N·m sul raggio di 0,10 m e a 24 N·m sul raggio di 0,30 m. Accelerazione, inerzia e attrito aggiungono termini dinamici. Una limitazione della coppia disponibile può quindi diventare visibile in certe condizioni della prova prima che in altre.
Il raggio si collega inoltre alla quantità avvolta. Per un avvolgimento geometrico ideale, compatto e senza vuoti, L = π · (R² − Rc²) / h, dove Rc è il raggio del nucleo e h lo spessore effettivo del materiale. Deformazione, spessore reale e condizioni di avvolgimento richiedono invece una caratterizzazione specifica sul campo.
Un esempio a velocità e forza costanti
| Raggio | Velocità a 2 m/s | Coppia ideale a 80 N | Potenza meccanica ideale, valore assoluto |
|---|---|---|---|
| 0,10 m | 191,0 giri/min | 8 N·m | 160 W |
| 0,30 m | 63,7 giri/min | 24 N·m | 160 W |
| 0,60 m | 31,8 giri/min | 48 N·m | 160 W |
Il prodotto τ · ω = F · v rimane 160 W nel caso ideale. Il segno dipende dal ruolo dell’asse e dalla convenzione adottata: uno svolgitore può lavorare in frenatura mentre il riavvolgitore trascina. Non sono tre consumi elettrici da sommare e non sono misure di rendimento del banco. Inerzia, attrito e conversione dell’azionamento richiedono i rispettivi termini nel bilancio.
Tensione, sezione ed elasticità: 80 N non significano sempre la stessa cosa
La forza di trazione è misurata in newton; lo sforzo medio sul materiale dipende dalla sezione: σ = F / (b · h). Su un film largo 400 mm e spesso 25 µm, 80 N producono 8 MPa. Lo stesso valore su un materiale più spesso genera uno sforzo diverso. Nel regime elastico lineare, una stima è ε ≈ σ / E: con il modulo di 4,9 GPa del profilo PET del banco, l’esempio corrisponde a circa 0,163% di deformazione.
Questi numeri illustrano le relazioni e non definiscono una tensione operativa sicura per qualsiasi film. Temperatura, umidità, direzione di estrusione, viscoelasticità e qualità del materiale possono modificare la risposta. Il catalogo ReelSync comprende sei profili, con proprietà e limiti documentati: PET, PE-LD, BOPP, PA6 condizionato e due materiali elastici.
Azionamenti: la risposta non è istantanea
Una coppia richiesta non diventa immediatamente coppia all’albero. Il profilo virtuale ReelSync usa una risposta equivalente di primo ordine: dτ/dt = (τrichiesta − τ) / Td, con Td = 20 ms nel profilo dichiarato. Per il ballerino la risposta equivalente di forza impiega 100 ms. Sono parametri della macchina virtuale, non valori identificati su un componente commerciale.
Il limite di potenza introduce un’altra relazione: oltre la zona a coppia costante, la coppia disponibile si riduce all’aumentare della velocità. Il profilo della linea virtuale documenta questi limiti. La rappresentazione di sistema con dinamica e inviluppo coppia/potenza è descritta, per esempio, nella documentazione Mapped Motor di MathWorks; ciò non implica l’impiego di quel prodotto nel core ReelSync.
Il ballerino collega riserva di materiale, forza e movimento
Il ballerino modifica il percorso libero del nastro e rende osservabile lo squilibrio tra le zone della linea. La relazione tra spostamento del rullo e lunghezza accumulata dipende dalla geometria del percorso e dagli angoli dei tratti. Un rapporto semplificato valido per un particolare rinvio non va esteso a qualsiasi macchina.
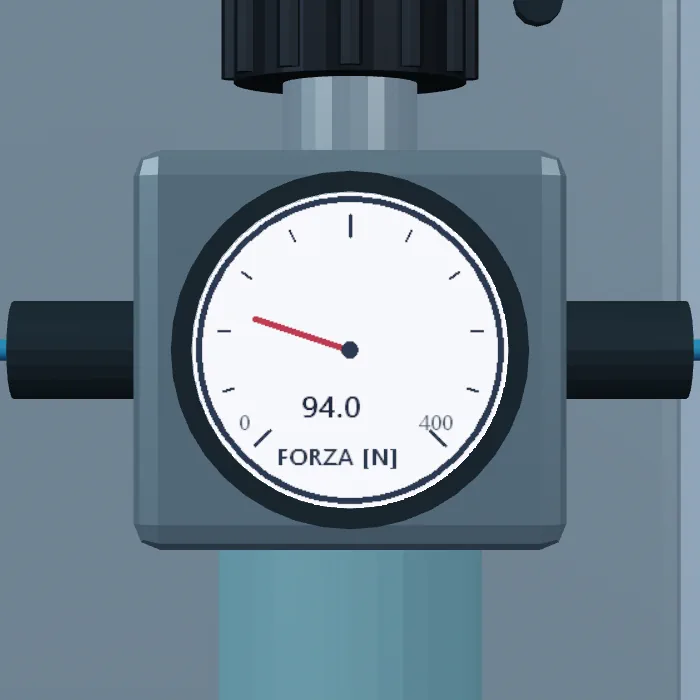
Nel dimostratore, posizione, forza dell’attuatore e tensione appartengono allo stesso modello. Il valore dell’attuatore è espresso in newton, non in bar. La conversione in pressione richiederebbe almeno area efficace del pistone, attriti e condizioni del circuito pneumatico: il quadrante del software non è una misura di pressione di un impianto reale.
Un sensore alterato può ancora mostrare un numero plausibile
La perdita di un encoder può rendere il dato non valido; un errore di scala può invece restituire una velocità regolare ma sbagliata. Se la velocità reale del modello è 2 m/s e la scala è 1,25, il sensore indica 2,5 m/s: uno scarto di 0,5 m/s, pari al 25%. Confrontare processo, misura e riferimento permette di distinguere le ipotesi.
Un bias della cella sposta la lettura; una cella bloccata può mantenerla ferma mentre il processo evolve; un ritardo aggiunge un problema temporale. I grafici devono conservare unità, assi e intervallo di osservazione coerenti, senza trasformare un dato non valido in uno zero apparentemente corretto.
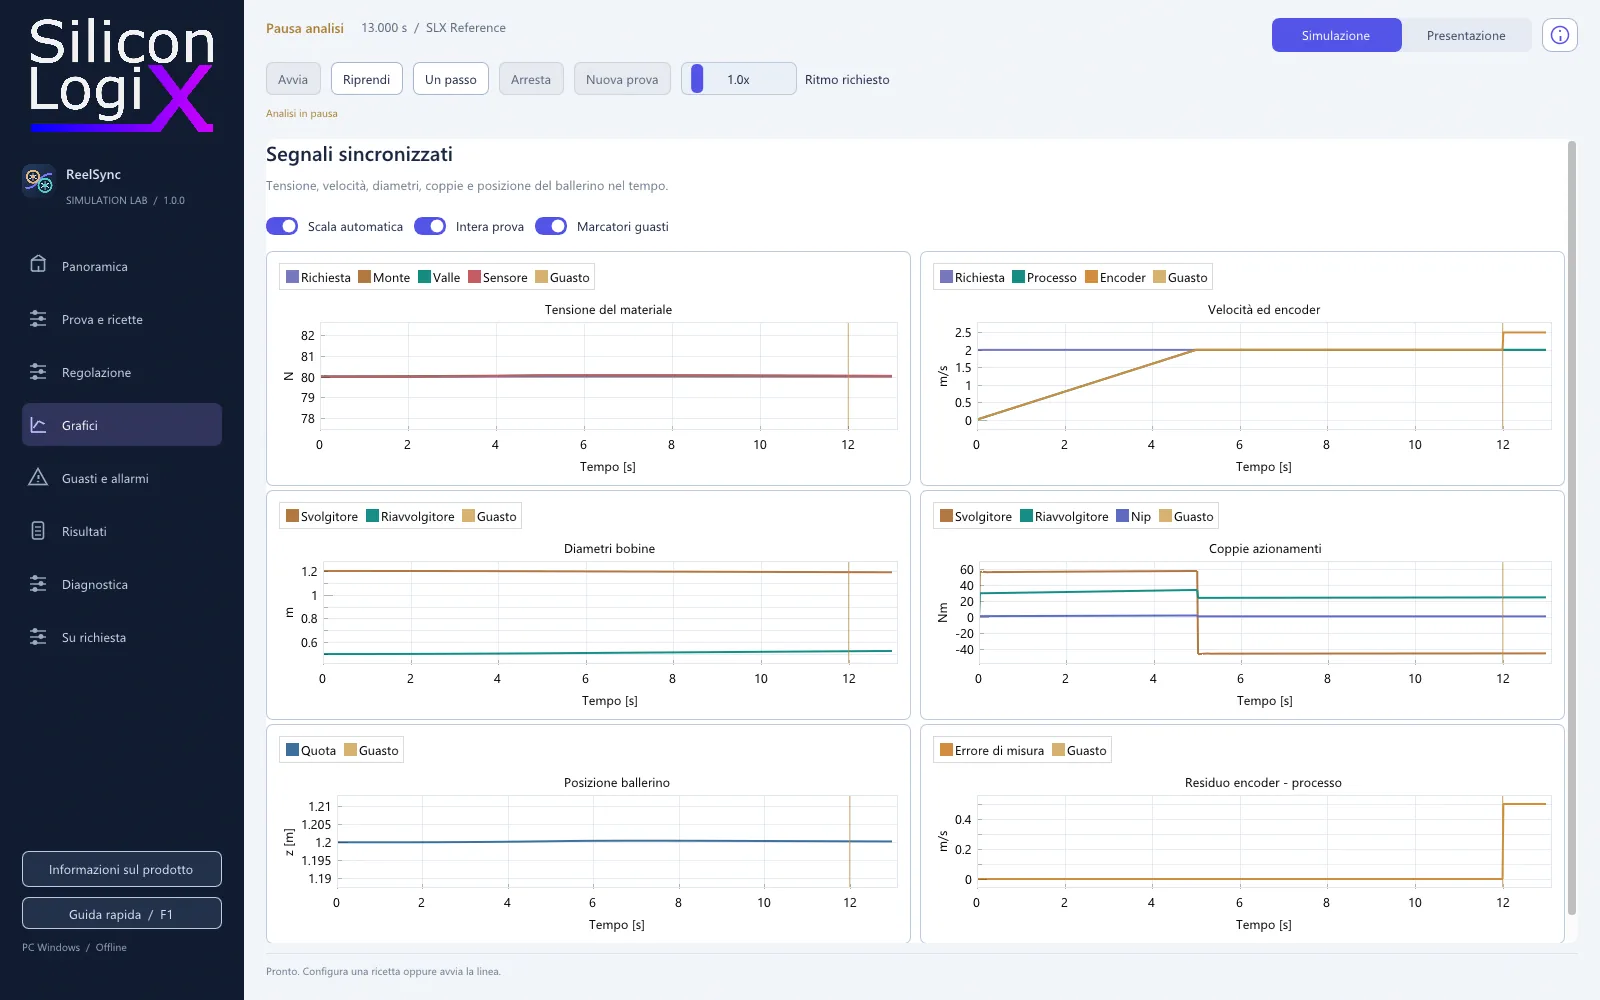
Iniezione del guasto e diagnosi sono informazioni diverse
ReelSync consente di introdurre nove famiglie di anomalie, tra cui errori dei sensori, attrito, riduzione degli azionamenti, perdita di forza e rottura del materiale. Il laboratorio conosce la causa impostata; la logica diagnostica deve invece riconoscere condizioni osservabili e superamento di soglie.
Un errore di scala o un bias possono precedere l’allarme. Una causa può generare più conseguenze, per esempio discordanza di velocità, scostamento della tensione e saturazione della coppia. La HMI distingue quindi causa di prova, allarme attivo e memoria di un allarme rientrato. Rosso, ambra, testi e simboli rendono leggibile questa differenza sul pannello e nel 3D.
| Prova | Che cosa osservare | Errore da evitare |
|---|---|---|
| Encoder con scala errata | Confronto fra velocità del modello e lettura | Scambiare una curva regolare per una misura esatta |
| Bias o blocco della cella | Differenza fra forza del processo e misura simulata | Considerare plausibile un valore solo perché stabile |
| Riduzione della coppia | Saturazione persistente e risposta della tensione | Attribuire ogni errore al solo regolatore |
| Rottura del materiale | Stato della linea, percorso visivo e ripristino ammesso | Confondere conferma allarme e nuova prova |
| Perdita del collegamento | Età del dato e sospensione dei comandi remoti | Interpretare la presenza del Wi-Fi come controllo valido |
Dashboard Raspberry Pi: quando la rete entra nell’esperienza operatore
La dashboard usa Linux embedded, Buildroot e LVGL su Raspberry Pi 3 Model A+. Il collegamento al simulatore è un contratto applicativo su WebSocket e TLS 1.3: identità, associazione e assegnazione del controllo precedono l’invio dei comandi. La sola connessione al router non prova che il processo sia raggiungibile né che il pannello possieda il controllo.
Le richieste sono correlate agli esiti e al contesto della prova. La freschezza del trasporto usa il tempo reale monotono, distinto dal tempo simulato che può fermarsi in pausa. Dati scaduti sospendono i comandi; dopo una riconnessione vengono risincronizzati stato e autorità, senza ripetere automaticamente le vecchie operazioni.
Il pannello non trasferisce sul Wi-Fi una funzione di sicurezza certificata. L’integrazione su macchina richiede una valutazione specifica di rete, I/O, azionamenti, interblocchi e architettura di arresto. In ReelSync la linea rimane virtuale e il PC conserva la responsabilità del processo.
Identificativi, scadenze e tempo simulato
Nel contratto ReelSync, run_id identifica la prova e l’identificativo del comando è una stringa decimale, così da conservare i 64 bit anche in client JavaScript. Il campo expires_at_sim_s appartiene al tempo del modello. La freschezza della connessione è invece calcolata con orologi monotoni reali: una pausa dell’esperimento non rende nuova una misura arrivata molto tempo prima.
Il trasporto del dimostratore usa una coda con scadenza di 500 ms; il pannello sospende i comandi se i dati superano un secondo di età. Un comando senza esito entro due secondi chiude la sessione e richiede una verifica dello stato. Questi valori descrivono la configurazione del banco, non latenze garantite del Wi-Fi. Il contratto di telemetria e comandi separa esplicitamente tali scadenze.
TLS 1.3 protegge il canale, mentre WebSocket fornisce lo scambio bidirezionale dei messaggi. Nessuno dei due sostituisce la validazione del significato del comando, la disponibilità del controllore o il riscontro dell’effetto sul processo.
Preparare una prova ripetibile
Una prova utile dichiara materiale, geometria, riferimenti, condizione iniziale e risultato atteso. Il conto alla rovescia del laboratorio permette di attivare un’anomalia dopo essere tornati alla panoramica: sul PC si osserva il componente 3D, sulla dashboard il sinottico e la pagina Allarmi.
Il timer usa secondi del modello: la pausa lo congela e una prova accelerata ne cambia il rapporto con il tempo reale. Rimuovere la causa, attendere le condizioni di rientro e confermare il ripristino sono passaggi distinti. Le registrazioni CSV e JSON e i replay supportano confronti tra prove con configurazione e seme dichiarati.
Il modello a due zone elastiche e le verifiche software rendono il banco utile per sviluppo e analisi. Non descrivono ogni comportamento di una linea reale: slittamento, plasticizzazione, materiali specifici e sicurezza funzionale richiedono dati e attività di progetto dedicati.
Dal dimostratore allo sviluppo di una HMI industriale
Per costruttori di macchine e aziende con prodotti embedded, il valore del banco consiste nel rendere verificabili comandi, misure, anomalie e recupero della comunicazione prima dell’integrazione. Firmware, Linux embedded, dashboard industriali e adattatori di protocollo possono essere sviluppati a partire dai requisiti dell’apparecchiatura.
Il download Windows 1.5.0 comprende EXE, documentazione e SDK di valutazione. I sorgenti del core e del 3D non sono distribuiti. Per un banco dedicato o un’applicazione operatore su misura, la richiesta tecnica a Silicon LogiX può specificare processo, materiali, segnali, protocolli e anomalie da verificare.