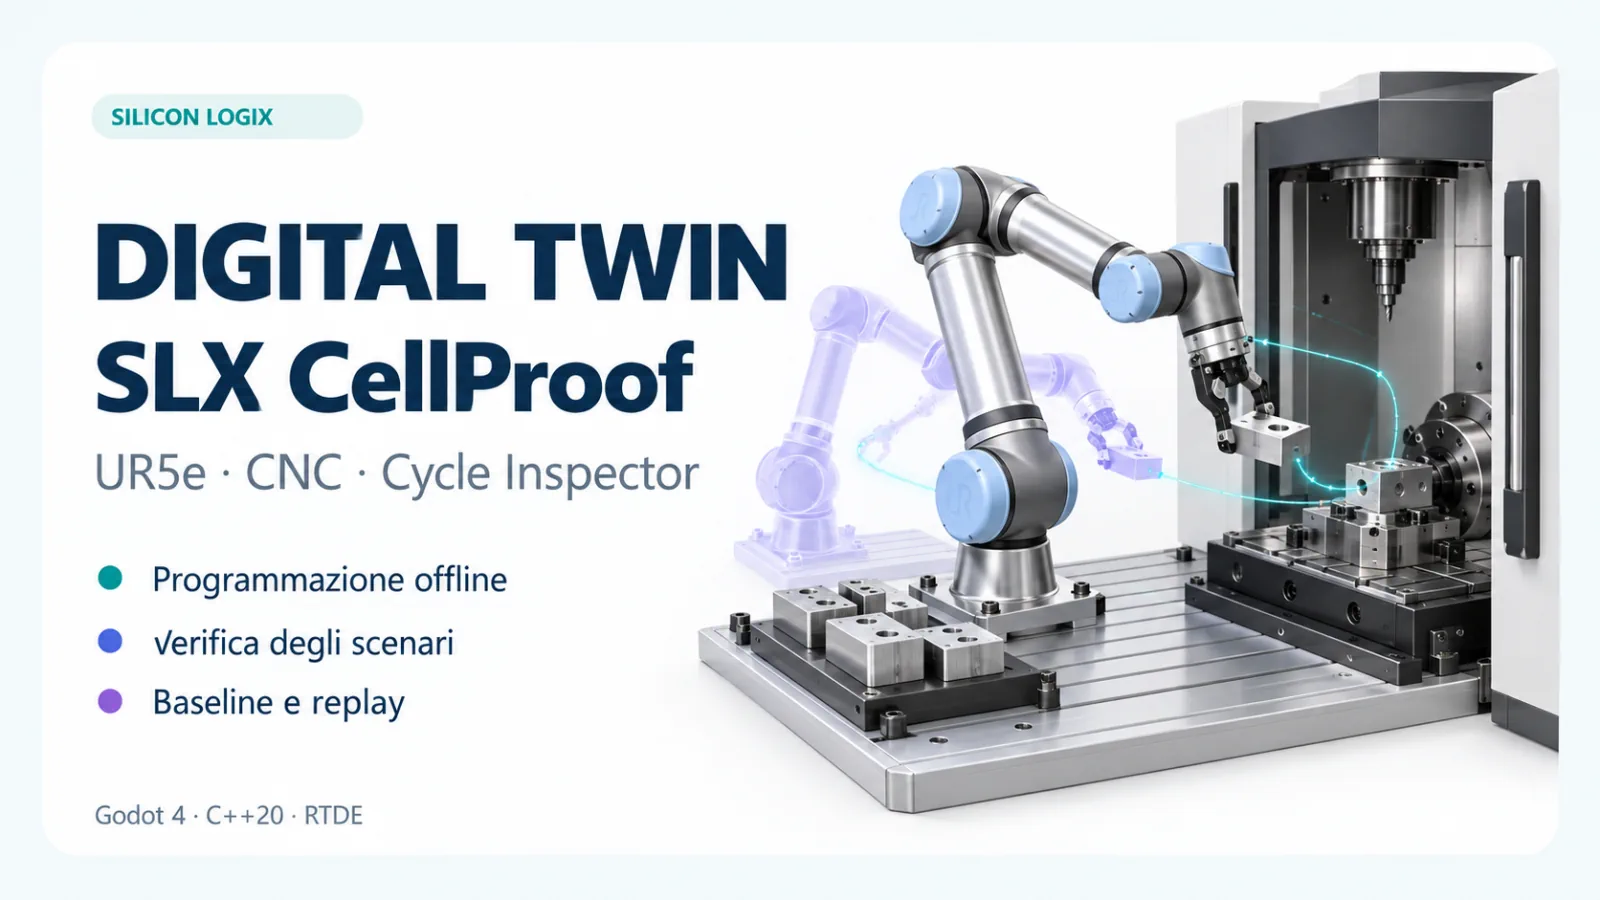
Un digital twin robotico diventa utile quando permette di capire che cosa cambia dopo una modifica al programma. Spostare un punto di presa, cambiare una velocità o incontrare una porta CNC chiusa può alterare il comportamento dell'intera sequenza. Con SLX CellProof, Silicon LogiX porta queste domande in un'applicazione desktop: una cella dimostrativa UR5e-CNC, la programmazione offline, una campagna di scenari e un confronto dei cicli osservabile nel tempo.
Il centro del progetto è il modello digitale della cella e delle sue sequenze. La scena 3D rende leggibile ciò che il simulatore esegue; baseline, eventi e replay aiutano a confrontare le varianti. La versione 0.5.0 Preview aggiunge progetti persistenti, autosave recuperabili, installer Windows e aggiornamenti espliciti. Il software funziona localmente e non richiede un account obbligatorio.
Che cos'è un digital twin robotico e quale problema affronta
Nel contesto industriale, un digital twin collega una rappresentazione digitale a modelli, dati e comportamenti del sistema che descrive. Il programma NIST sui digital twin per la manifattura mette al centro anche sincronizzazione, misurazione e affidabilità del modello. Una geometria 3D è quindi un punto di partenza: per prendere decisioni servono uno stato interpretabile e un campo di validità dichiarato.
CellProof applica questi principi a una cella robotica nominale e dimostrativa. Il robot movimenta pezzi tra le postazioni previste, interagisce con pinza, segnali digitali e macchina CNC simulata, e segue un programma modificabile. Il valore pratico è poter formulare una modifica, eseguire prove ripetibili e ritrovare il momento in cui il comportamento cambia. Il modello non è presentato come replica calibrata di un'installazione fisica.
Il progetto distingue due contesti: simulazione offline del ciclo e monitoraggio RTDE in sola lettura di un controller compatibile. La disponibilità della telemetria non rende automaticamente calibrata la cella virtuale e non trasforma il simulatore in un controllore del robot.
Programmazione offline di una cella UR5e-CNC
La vista Programming affianca editor e scena 3D. Il linguaggio dimostrativo SLX comprende movimenti articolari PTP, segmenti cartesiani LIN, comandi della pinza, attese di IO e istruzioni della CNC. I punti insegnati sono modificabili; il pendant permette jog articolare e cartesiano e l'esecuzione di una singola istruzione. Orbita, zoom, marcatori e tracce aiutano a leggere le posizioni nel contesto della cella.
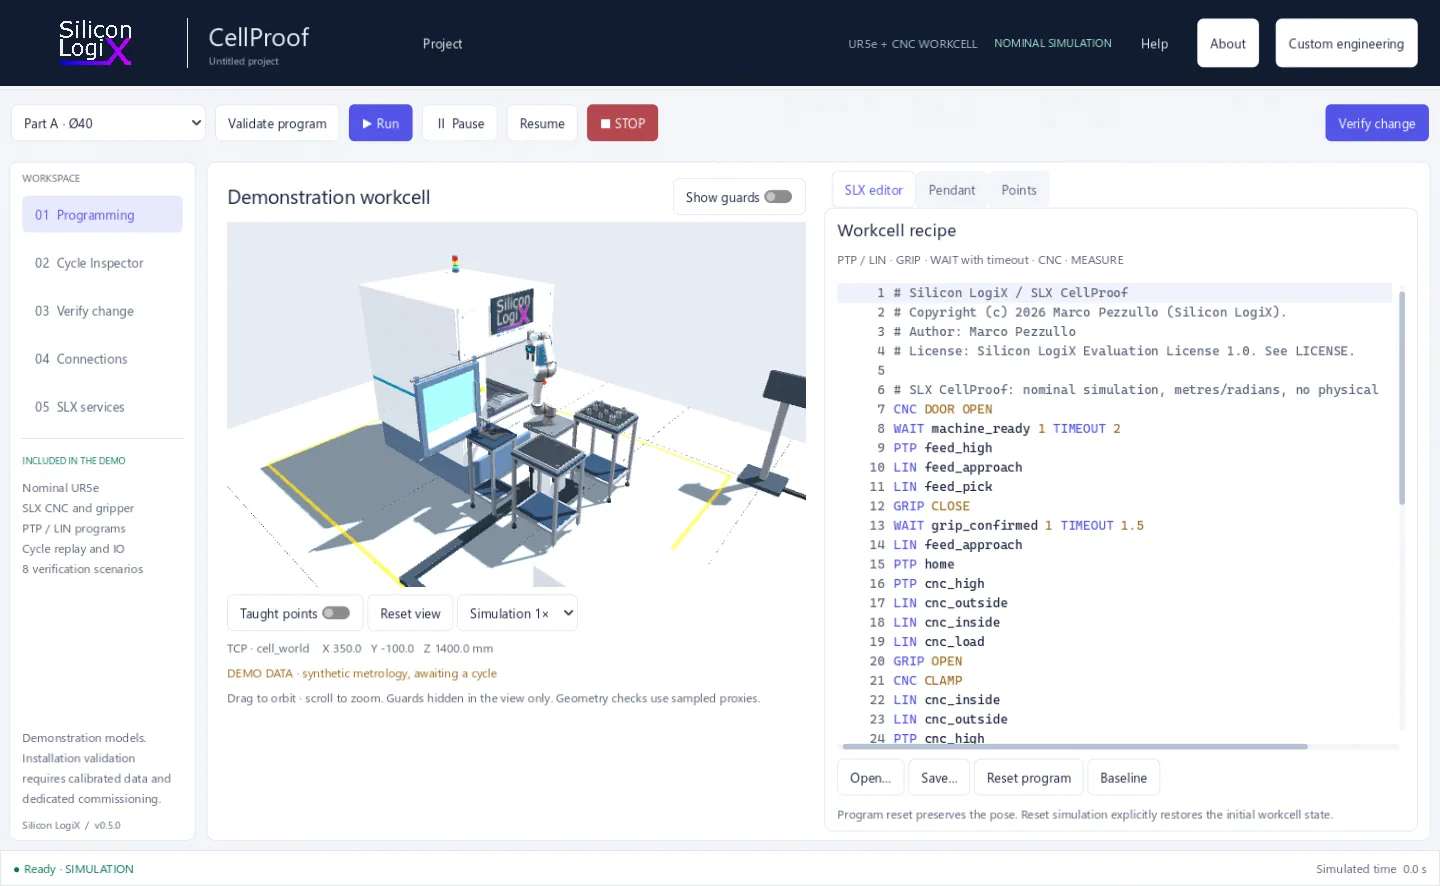
Un percorso iniziale consiste nel selezionare il pezzo A o B, validare il programma ed eseguire il ciclo. Si può poi salvare una baseline, cambiare una sola condizione e lanciare Verify change. Il linguaggio SLX appartiene al dimostratore: questa release non invia il programma al controller e non fornisce un postprocessore URScript per l'esecuzione fisica.
Verifica degli scenari: osservare anche guasti e recupero
Una sequenza che termina in condizioni nominali lascia ancora aperte molte domande. Che cosa accade se manca un riscontro? Come reagisce il ciclo a un'interruzione? Dopo il recupero, quale posa e quale stato vengono mantenuti? La campagna di CellProof esegue otto scenari del modello, compresi casi di guasto e recupero. I risultati vengono calcolati dalla simulazione, anziché riprodurre un report precompilato.
Il confronto con la baseline rende verificabile una modifica. Per esempio, spostare il punto di presa può produrre una presa mancata: il pezzo non viene trasferito artificialmente nella nuova posizione per far riuscire la prova. La fixture di ostruzione permette inoltre di esercitare un caso geometrico all'ingresso della CNC. Diagnostica e risultati aiutano a distinguere l'esito atteso dalla causa da approfondire.
Questa è una base concreta per discutere requisiti di automazione: condizioni di avanzamento, conferme IO, gestione delle interruzioni e criteri di recupero. Tempi ed esiti descrivono il modello utilizzato; non costituiscono un collaudo dell'impianto.
Cycle Inspector: baseline, variante e replay sincronizzato
Cycle Inspector registra separatamente il ciclo corrente e quello di riferimento. Le due viste 3D possono essere percorse con la stessa posizione temporale; le corsie mostrano fasi eseguite, stato della porta, presa e IO. Riproduzione, pausa, ricerca temporale e navigazione degli eventi permettono di riesaminare il ciclo senza ripetere manualmente ogni passaggio.
La funzione first sampled difference segnala la prima differenza osservata nei campioni confrontati. è un punto da cui iniziare l'indagine: non identifica automaticamente la causa radice. Note e segnalibri conservano il contesto dell'analisi; l'esportazione JSON salva la registrazione, mentre il CSV rende disponibili campioni di entrambi i cicli, giunti, TCP, CNC e IO per analisi esterne.
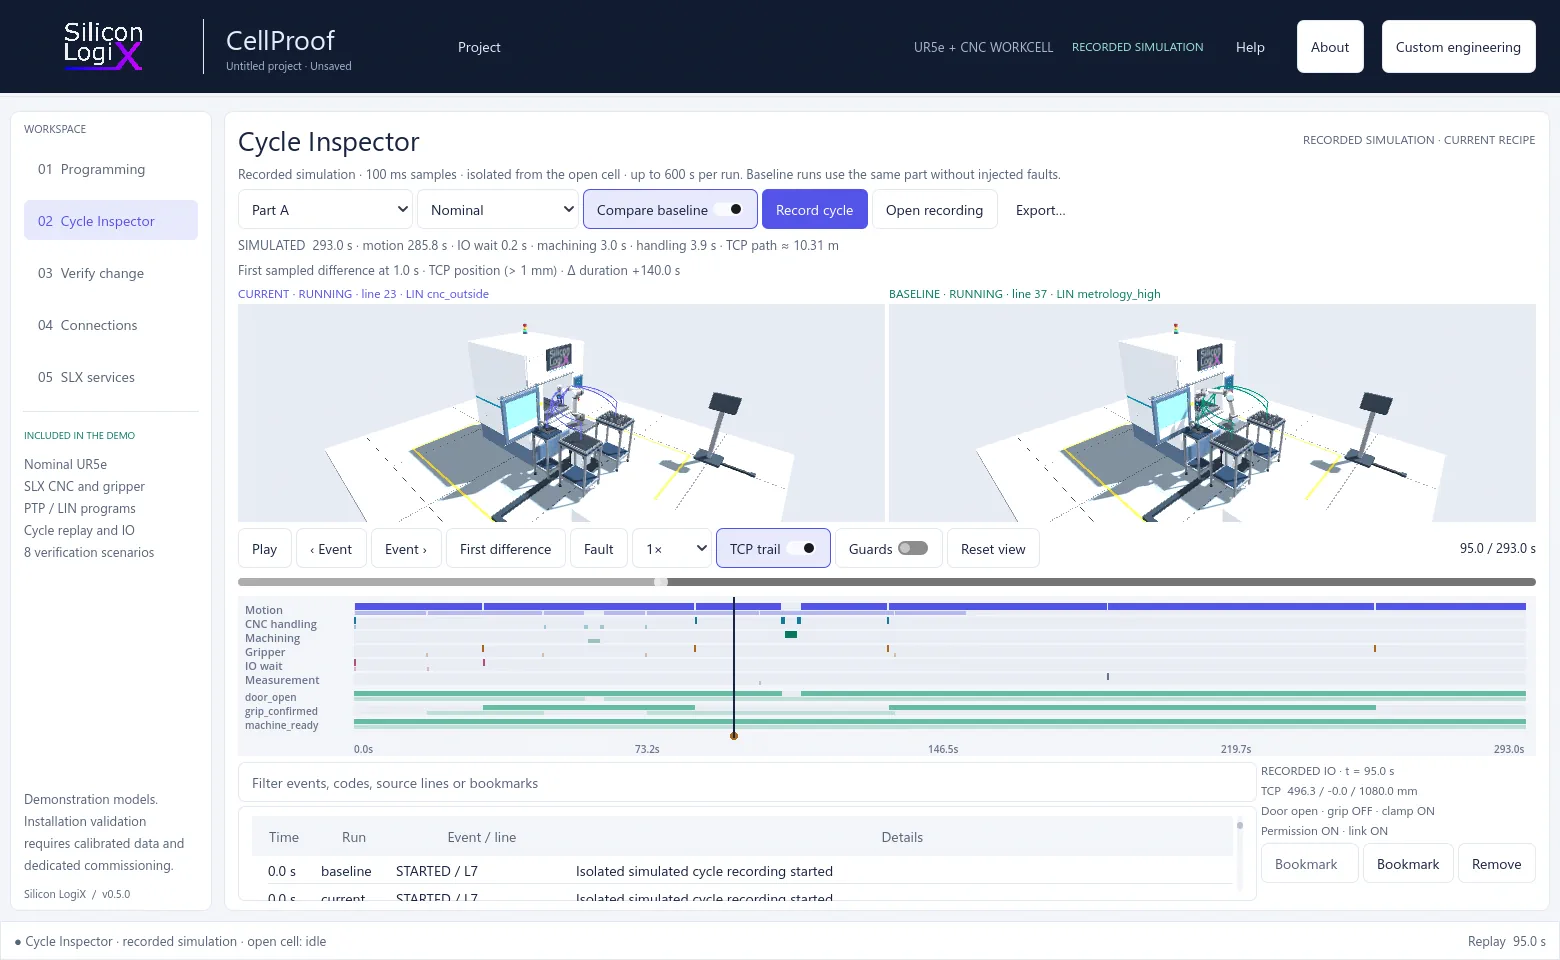
Il campionamento è di 100 ms, con un limite di 600 secondi per ciclo. La registrazione rende confrontabili gli stati osservati, ma non aggiunge un controllo geometrico continuo tra due campioni e non misura il tempo di un robot reale. In questa release Cycle Inspector registra il simulatore; l'acquisizione sincronizzata di tracce hardware resta un'integrazione dedicata.
Le tecnologie: Godot 4, GDScript e core C++20
Godot Engine è il motore utilizzato per l'interfaccia desktop e la visualizzazione 3D. CellProof adotta Godot 4.5.2 e GDScript per pannelli, strumenti di interazione e presentazione dello stato. I modelli della cella sono distribuiti in formato GLB. Lo stesso ambiente grafico ospita programmazione, verifica e ispezione dei cicli.
Il core C++20 gestisce il modello cinematico nominale, l'esecuzione delle sequenze, le validazioni, gli scenari e il connettore RTDE. Comunica con l'interfaccia attraverso un'API locale con messaggi JSON. Questa separazione permette di verificare le operazioni del modello anche senza affidarsi alla sola animazione. La release Windows include il core compilato necessario all'applicazione.
Il repository pubblico contiene l'interfaccia Godot, documentazione, asset selezionati, controlli di pubblicazione e il binario approvato del core. L'implementazione nativa e gli strumenti privati di emissione e firma restano esclusi. I contenuti originali SLX adottano la Silicon LogiX Evaluation License 1.0; Godot e le altre dipendenze conservano le rispettive licenze, incluse nel pacchetto.
RTDE e URSim: collegare la vista ai dati del controller
Real-Time Data Exchange, RTDE è l'interfaccia Universal Robots per scambiare dati con applicazioni esterne. La configurazione definisce i campi trasmessi: interpretare correttamente timestamp, giunti e stato è essenziale per leggere la telemetria nel suo contesto. La documentazione del produttore descrive anche la possibilità di campioni saltati quando il controller è impegnato.
Il connettore di CellProof usa una ricetta di uscita in sola lettura. La vista segue i giunti ricevuti e segnala dati non freschi. Il percorso è stato esercitato con il controller virtuale ufficiale URSim e-Series 5.23.0; URSim è una componente del produttore da preparare separatamente. La release non invia URScript, ricette RTDE di ingresso o comandi di movimento.
Progetti persistenti, autosave e distribuzione Windows
Un file .cellproof conserva ricetta, punti, baseline, impostazioni dello scenario, registrazioni, note e configurazione delle viste. Il menu Project offre apertura, salvataggio, progetti recenti e recupero. I file ricetta JSON restano disponibili per scambiare soltanto il programma e la sua configurazione.
Gli autosave recuperabili proteggono il lavoro non ancora salvato. Il salvataggio del progetto utilizza sostituzione atomica nativa su Windows, conserva una copia precedente e rileva modifiche concorrenti sul disco. Le operazioni che sostituiscono il progetto offrono Save, Discard o Cancel. Alla riapertura il simulatore torna fermo: il documento non riprende autonomamente un ciclo né apre una connessione hardware.
L'installer, realizzato con Inno Setup, opera per utente e offre collegamenti e associazione facoltativa dei file. è disponibile anche un pacchetto portable. Il controllo aggiornamenti parte da un'azione esplicita dell'operatore, usa il repository ufficiale e verifica il checksum SHA-256 dell'installer. La 0.5.0 è una preview non firmata: il checksum controlla l'integrità del download; non autentica il produttore.
Campo di validità e sviluppi per una cella reale
CellProof utilizza cinematica nominale e proxy geometrici campionati. Non include autocollisioni, verifica continua del volume spazzato o collisioni complete sulle mesh. La metrologia dimostrativa è sintetica. Le verifiche software, anche quelle automatizzate su GitHub, riguardano questo perimetro e non qualificano sicurezza, precisione o tempi di un'installazione industriale.
Un progetto su misura può partire da CAD della cella, calibrazione del robot, riferimenti base e TCP misurati e criteri di accettazione. Le estensioni proposte comprendono correlazione di tracce del controller e IO PLC, monitoraggio OPC UA, valutazione di traiettorie con MoveIt 2 e ambienti di virtual commissioning con Gazebo e ros2_control. Sono ambiti da implementare e verificare sul caso concordato; non sono moduli operativi inclusi nella preview.
Scaricare SLX CellProof e provare il confronto offline
La release 0.5.0 Preview include installer Windows x64, pacchetto portable, sorgenti pubblici e checksum. Con il portable occorre estrarre tutta la cartella e mantenere insieme eseguibile, risorse e binario del core. Interfaccia, Help e documentazione del prodotto sono in inglese.
Per una prima prova: valida la ricetta nominale, salva una baseline, modifica un punto o la velocità e confronta gli scenari. Registra quindi il ciclo in Cycle Inspector, individua il primo campione diverso e salva una nota nel progetto. è un percorso breve per collegare programmazione, risultato e analisi.
Per approfondire sono disponibili il repository ufficiale, la guida operativa e il perimetro delle verifiche. Per discutere un modello calibrato o un'applicazione dedicata, contatta Silicon LogiX indicando robot, macchina, dati disponibili e obiettivo della verifica. Il progetto si inserisce nel lavoro di sviluppo software su misura e interfacce tecniche per sistemi industriali.
Domande frequenti sul digital twin di CellProof
Posso provare CellProof senza un robot fisico?
Sì. La programmazione, gli scenari e Cycle Inspector funzionano con il simulatore locale incluso. URSim è necessario soltanto se si vuole esercitare separatamente il collegamento al controller virtuale.
La preview comanda un UR5e reale?
No. Il connettore RTDE è in sola lettura e il linguaggio SLX viene eseguito dal simulatore. Movimento fisico, calibrazione e messa in servizio richiedono un'integrazione specifica.
Un esito positivo garantisce l'assenza di collisioni?
No. Gli esiti riguardano i controlli geometrici semplificati e campionati previsti dal modello. Non sostituiscono la verifica della cella e delle sue funzioni di sicurezza.
Posso continuare un'analisi dopo aver chiuso il software?
Sì. Il progetto .cellproof conserva baseline, registrazioni, note e impostazioni; autosave e copia del salvataggio precedente offrono opzioni di recupero.